多相机 4D 采集系统(2026~现在)
目录
多相机 4D 采集系统
自己设计、自己造、自己写软件的一套动态 4D 采集设备:8 组双目相机(16 路)由 ESP32 门控触发做到亚微秒同步,整机碳纤维、单人免工具拆装、充电宝供电,采集与标定全在浏览器里完成。采下来的数据直接进 4D 高斯重建管线,结果做成打开网页就能实时播放的 4DGS。
| 相机 | 8 组双目 / 16 路 · 1920×1200 |
| 跨相机同步抖动 | ~0.4 µs(跨两台主机一致) |
| 标定 | 8/8 合格 · stereo RMS ≈ 0.6px · 基线 59.35–59.83mm |
| 便携性 | 单人免工具拆装 · 充电宝供电 · 阵列可跟随被摄者移动 |
| 数据集 | 静态阵列 23 场景 + 移动阵列 2 场景(含 IMU)· 83.4 GB |
| 浏览器播放 | 400 万高斯 / 267 MB · M5 Mac 约 20 fps |
采集:16 路、0.4 µs 同步
相机被配置成纯触发从机——没有脉冲就不出帧,由单个 ESP32 门控触发器并联驱动全部 8 台的触发线。软件下一条指令,ESP32 用硬件定时器精确发脉冲,8 台在同一瞬间曝光,实测跨相机抖动 ~0.4 µs,跨两台主机也是同一量级。这套逻辑后来做成了独立四路同步器,两台级联覆盖 8 组模组。
每组模组自带并排双目,模组内立体基线 ≈ 59.5mm——这条物理基线直接给整套重建提供尺度。
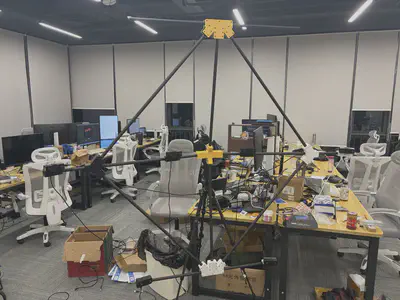
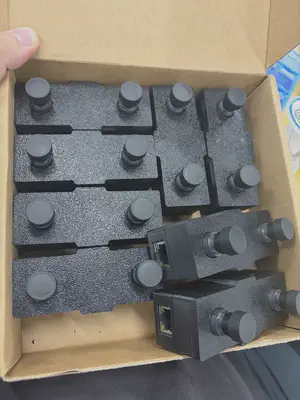
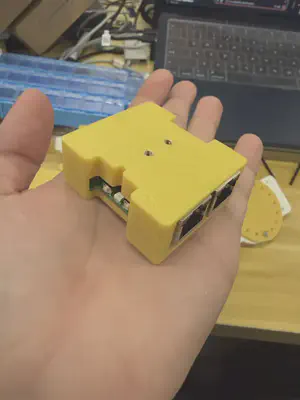
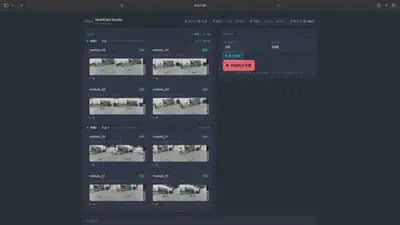
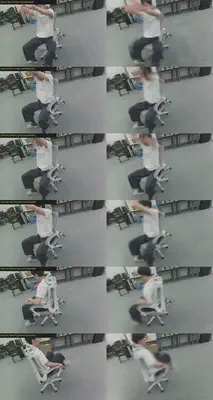
8 路同步立体视频合成宫格回看,每一格是一台相机的同一时刻画面,同名帧 = 同一触发瞬间:
便携:能装进后备箱,还能跟着人走
立柱、横梁、相机模组、同步器、供电全部独立,免工具、单人拆装;相机模组与横梁之间用快拆座 + 定位销,靠定位销保证重复安装的一致性,标定才能跨场次复用。供电换成充电宝方案,整套系统不再需要往外拉电线。末端相机的晃动用斜拉碳纤维管解决,斜拉件同样支持快拆。
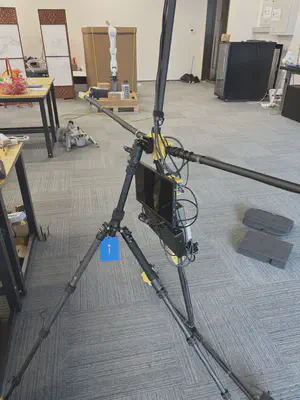
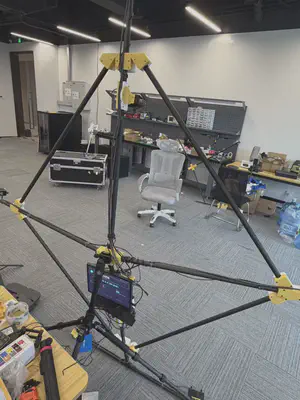
这直接解锁了一种新的采集方式:整个相机阵列跟着被摄者一起移动。看宫格里的背景,同一段视频里从开阔区域一路换到工作台旁——人在走,架子也在走。
软件:采集、标定、导出都在浏览器里
不装客户端,手机 / 平板 / 电脑打开局域网地址就能用。设备墙汇总两台主机上的 8 台相机 + 实时预览,一键跑完「全开流 → 就绪 → ESP32 触发 → 录 → 停 → 跨主机汇总 → 对齐报告」,两台 NUC 之间 2.35 Gbps 直连汇总数据。曝光参数一键广播到 16 路并逐路回读校验。
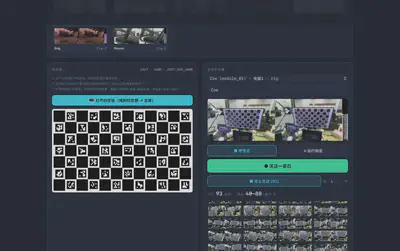
标定同样在网页里完成:屏幕按真实物理尺寸显示 12×7 · 44mm · DICT_5X5_1000 标定板,手持相机逐姿态 ~1Hz 自动采集,一键产出内参。8 台全部合格,基线聚集在 59.35–59.83mm,总跨度仅 0.5mm:
| 相机 | Cat | Cow | Dog | Fish | Mouse | Pig | Sheep | Tiger |
|---|---|---|---|---|---|---|---|---|
| stereo RMS (px) | 0.6154 | 0.5927 | 0.6119 | 0.5985 | 0.5993 | 0.6163 | 0.5941 | 0.6857 |
| 基线 (mm) | 59.832 | 59.366 | 59.351 | 59.467 | 59.573 | 59.595 | 59.666 | 59.627 |
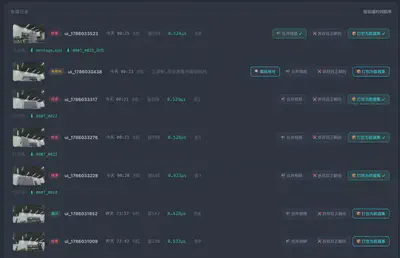
拍摄记录带缩略图与同步质量,导出时自动避开丢帧造成的时间断点,保证导出片段的时间轴严格均匀(相邻帧恒为一个触发周期),可直接进重建管线。
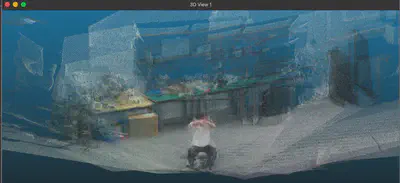
标定内参送进 FoundationStereo 即得逐像素度量深度,反投影得到带真彩、尺度正确的 3D 点云:
重建结果
以 FreeTimeGS 为主线(每个高斯自带速度向量 + 存活时长,快速运动用「短命高斯接力」表达),16 路全用、全分辨率 1920×1200:
| 指标 | 结果 |
|---|---|
| PSNR ↑ | 20.7 → 23.3 |
| SSIM ↑ | 0.74 → 0.79 |
| LPIPS ↓ | 0.534 → 0.393 |
| 人脸边缘与真值的差距 | 关闭 48% |
| 快动肢体误差 | −13%,首次反超基线 |
自由视角环绕 · 横向 ±74cm · 1918×1198 · 2× 超采样:
移动阵列的重建
阵列移动 + 被摄者走动,两层运动叠加。刚体内部的相对位姿不变,但阵列相对世界的位姿逐帧在变,需要额外估计每帧的 6 自由度整体位姿——好在阵列是刚体、物理基线又给了尺度,这件事可解。
与 LetCamsGo(据我所知是唯一公开做「相机采集中移动 + 动态场景」的工作)对比:
| 方法 | 逐场景 PSNR(Lunch / Blackboard / Play) | 均值 |
|---|---|---|
| 我们(500K 冠军配置) | — | 22.11 |
| LetCamsGo “Ours” | 21.07 / 19.23 / 16.85 | 19.05 |
| 他们跑的 FTGS*(与我们同底座) | 20.12 / 18.60 / 15.90 | 18.21 |
| 他们跑的 MoSca | 20.40 / 18.86 / 16.08 | 18.45 |
这个 +3.06 dB 的口径尚未完全对齐,所以我没把它当成结论,正在采更多移动场景做受控验证。
浏览器端 4DGS
不装任何软件,打开链接即可播放动态高斯场景——高斯模型参数化裁剪 + WebGPU 渲染,模型经 CDN 分发,加载完成自动播放。
在线体验:https://dede-4dgs.zeabur.app/ (建议 Chrome;首次打开需下载 267–437 MB 模型)
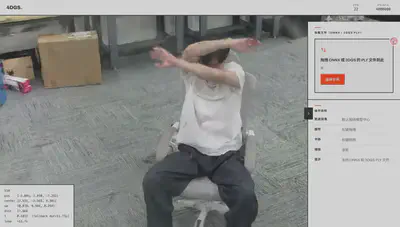
帧率完全取决于设备。同一份场景的全量 655 万高斯在原生查看器 + RTX 3060 笔记本上只有 3 fps、显存占 6 GB;裁剪后的 400 万高斯版在浏览器里、M5 Mac 上约 20 fps。
数据集
每个数据集都是拆分好的左右目 + 每台相机自带标定内参,时间轴严格均匀,可直接进重建管线。静态阵列累计 23 个场景,移动阵列 + IMU 单独建库 2 个场景,共 83.4 GB。素材覆盖大幅形变织物、多人遮挡、大范围站姿活动与移动阵列几类难点。
下一步
- 重建:采更多移动场景做受控验证,把 +3.06 dB 的口径彻底对齐;
- Web 播放:前后景分离(静止背景用 3DGS、动态部分才用 4DGS),渲染底座换成 fastgs,目标是更快加载、更稳帧率;
- 硬件:外场验证「拆卸—搬运—复位」后的标定复用性,这是全可拆卸方案唯一的真风险点;
- 表达能力:转向动态外观残差——当前颜色模型每个高斯固定不变,表达不了表情变化带来的阴影与牙齿显露。